

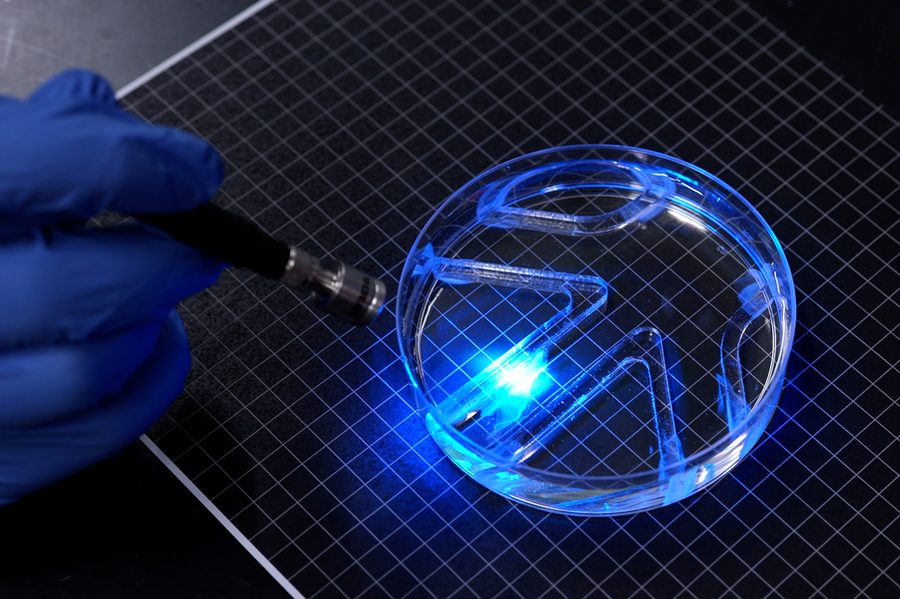
Изследователи от MIT разработиха ултратънък биохибриден робот, задвижван от живи мускулни клетки, който може самостоятелно да плува във вода и да преминава през лабиринти, следвайки светлинни сигнали. Разработката демонстрира нов подход към създаването на малки, енергийно ефективни роботи, които използват жива тъкан вместо традиционни двигатели и механични системи.
Резултатите са публикувани в списанието Advanced Functional Materials.
Робот, тънък като лист хартия
Новият „аквабот“ представлява гъвкава конструкция от специален гел с размерите на дъвка. Двете му половини функционират като плавници, покрити със слой генетично модифицирани мускулни клетки. Този слой е по-тънък дори от човешки косъм.
Когато учените осветят единия плавник, клетките реагират със съкращаване и създават достатъчна сила, за да придвижат робота напред. Чрез насочване на светлината към различни части на конструкцията изследователите могат да контролират както посоката, така и скоростта на движение.
В проведените тестове роботът успешно преминава през воден лабиринт, като реагира на светлинни импулси подобно на дистанционно управляван организъм.
Живи мускули вместо мотори
Според екипа това е първият двумерен биохибриден робот, задвижван от мускулна тъкан, който може самостоятелно да се придвижва във вода.
Досегашните подобни системи обикновено разчитат на триизмерни структури от лабораторно отгледани мускули, чието създаване изисква милиони клетки. Новият дизайн използва значително по-малко биологичен материал, което потенциално намалява разходите и подобрява ефективността.
Ръководителят на проекта проф. Риту Раман от MIT обяснява, че основното предизвикателство е било не самата мускулна тъкан, а създаването на подходяща опорна структура, която да позволи на клетките да генерират максимална сила.
Как е постигната по-голямата мощност
Екипът е експериментирал с различни видове гелове, твърдост на материала и геометрия на микроскопичните канали, по които се развиват мускулните клетки.
Изследователите установяват, че по-твърдите гелове и каналите с по-квадратна форма водят до значително по-добро подравняване на клетките. Това позволява образуването на по-силни мускулни влакна и по-ефективни съкращения.
Допълнително клетките са били „тренирани“ чрез контролирани светлинни импулси, което увеличава силата на тяхната реакция.
Крайният резултат е конструкция с дебелина около половин милиметър, способна да генерира достатъчно тяга за придвижване във вода.
Все още бавен, но обещаващ
Засега скоростта на аквабота е сравнително скромна. При максимална производителност той изминава разстояние, равно на около четири пъти дължината на собственото си тяло за една минута.
Макар това да е далеч от възможностите на най-бързите морски обитатели или човешките плувци, резултатът е значителен за машина без традиционни двигатели и електромеханични задвижващи системи.
Следващата цел на екипа е оптимизация на формата на робота с цел по-висока скорост и по-добра маневреност.
Защо това е важно
Биохибридната роботика се разглежда като една от най-обещаващите области в съвременното инженерство. За разлика от традиционните роботи, системите с жива тъкан са меки, адаптивни и потенциално могат да се самовъзстановяват при повреда.
Според учените подобни миниатюрни роботи биха могли в бъдеще да се използват за мониторинг на водни екосистеми, изследване на чувствителни среди и изпълнение на задачи, при които конвенционалната роботика е твърде тежка, твърда или неефективна.
Разработката е финансирана частично от Службата за военноморски изследвания на САЩ (Office of Naval Research), което подчертава и потенциалния интерес към подобни технологии за научни и отбранителни приложения.
Прочетете още:
 Представиха маса – робот с интелигентна лампа
 Летящи коли, прозрачен лаптоп, хуманоидни роботи и 5G велосипед на тазгодишния Световния мобилен конгрес
 Ден първи на CES 2025: Графични карти, електрически коли и умно червило
 Ден втори на CES 2025: AI роботи, автомобилна и домашна техника
 Бионично коляно, което се интегрира с човешка тъкан, възстановява естественото движение
 MIT мозъчни импланти, които могат да премахнат нуждата от операции
 Хуманоидният робот Unitree G1 удари инженер по време на тест (Видео)
 Schneider Electric пусна на пазара технологията Lexium Cobot за промишлени предприятия
 Хуманоидни роботи подобриха рекорда на Юсейн Болт
 Създадоха първият ДНК компютър в света, който извършва изчисления без електричество